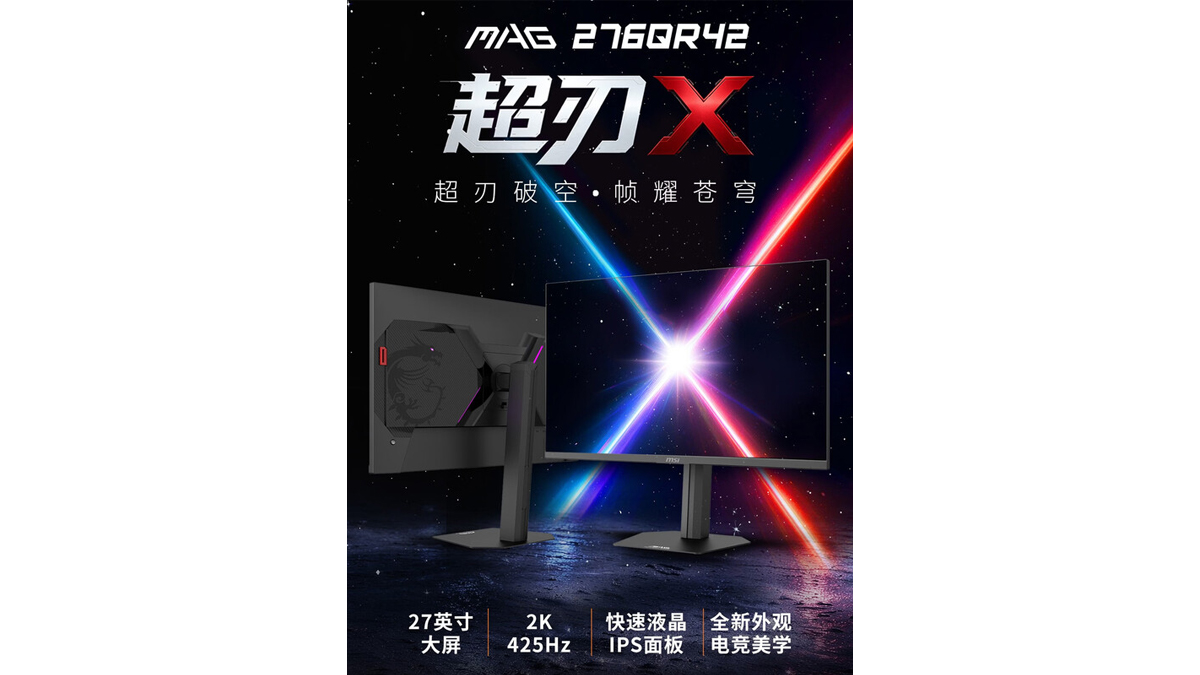
首页/博客/程序员第一次控制工业步进电机:Python + Modbus RTU,从串口报文到自动定位(附可运行代码)后端程序员第一次控制工业步进电机:Python + Modbus RTU,从串口报文到自动定位(附可运行代码)掘金2026-10-08 17:050 次浏览本文用 Python(pyserial)从零实现一个步进电机驱动器的控制客户端:Modbus RTU 帧构造、CRC16 校验、写目标位置、轮询运行状态,最终封装成一个 30 行的 StepperDr原文:https://juejin.cn/post/7693959951661203502我的收藏上一篇Agent基础(1):组成、运行机制与幻觉处理下一篇安装Pyside 6相关文章波兰政坛内斗恐瘫痪央行 加剧投资者忧虑波兰政府与总统、央行行长之间的政治角力持续升级,不仅可能导致央行运作陷入瘫痪,也引发投资者对波兰金融稳定的担忧。 彭博社报道,波兰总理图斯克与央行行长格拉平斯基(Adam Glapinski)的矛盾日益尖锐。国会预计11月决定是否将格拉平斯0联合早报》-国际-即时Hutool之LocalDateTimeUtil:让时间间隔操作如虎添翼前言 在 Java 开发中,日期和时间的处理是一个常见问题。日期时间工具类是 Hutool 的核心包之一,提供针对 JDK 中 Date、Calendar 对象的封装,封装对象如下: 封装对象 说0掘金2026 英特尔的十字路口 (二)今年三月写了同标题的文章,昨天Intel大跌,基本回到当时的价位了,哈哈哈哈,小英白忙了大半年。我仔细的看了一下财报,其实不差,华尔街那班人对现实世界的理解太极端了。不过小英的重建也的确痛苦,交流会大概也能看得出,还要一年,2027也不会有0今日话题 - 雪球为什么王者荣耀不使用微服务架构?今天在知乎上看到这样一个问题:"为什么游戏公司的 server 不愿意微服务化?" 背景介绍: “ 笔者最近去面试了家游戏公司。 最近面试了一家游戏公司(满大间的,有上市) 我问他,公司有没有做微服务架构的打算及考量? 他很惊讶的说,我没听0ImportNew英特尔以色列Fab 28工厂停产两周:2026Q4和2027Q1分别减少3亿美元收入近日英特尔公布了2026年第三季度财报,虽然收入有着不错的增长,但是第四季度业绩指引不及预期,加上位于以色列的Fab 38突发事故造成额外损失,加剧了市场的悲观情绪,使得英特尔的股价在2026年10月30日暴跌28.58%,堪称“黑色星期五0超能网微星带来MAG 276QR42显示器:2K@425Hz,补贴价1798元微星宣布,推出超刃X MAG 276QR42,是一款面向主流玩家的2K高刷游戏显示器。目前新产品已登陆到电商平台,并开始销售了,显示价格为1998元,补贴到手价1798.2元,厂商提供三年售后服务。 超刃X MAG 276QR42 游戏显示0超能网